内容简介:
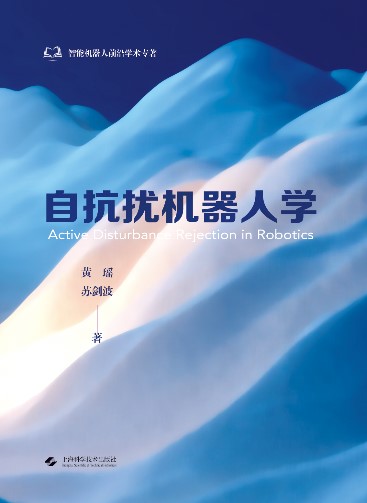
本书主要阐述机器人学和人工智能领域的自抗扰策略和技术路线。自抗扰是人类智能应对复杂多变的世界和完成特定任务的必要功能,因此也是机器智能模拟和复制甚至超越人类智能的必要组成部分。
随着应用场景向非结构化环境的持续拓展,机器人技术正面临着自主性、适应性和可靠性等方面的全新挑战。当前人工智能和机器人学的研究重点聚焦于三个关键方向:一是提升感知系统的抗干扰能力和实时性,二是优化决策算法的智能化水平,三是增强系统的自适应执行能力。在这一发展趋势下,将自抗扰思想与机器人核心技术深度融合,已成为提升机器人系统整体性能的重要途径。这种融合不仅能够强化机器人在复杂环境中的工作能力,更能为构建新一代智能机器人系统提供创新的技术路线和理论基础。
本书在自抗扰范式下,从机器人的智能感知,运动控制,以及融合视觉感知与伺服控制的视觉伺服技术共三个方面进行探讨,构建了“感知—决策—执行”一体化的机器人抗扰控制框架。
全书内容分三篇,包括机器人智能传感中的自抗扰理论和技术、机器人运动控制中的自抗扰方法和技术,以及基于传感的机器人学中的自抗扰理论和技术。第1篇(第2章、第3章、第4章)基于模式识别理论,围绕感知信息处理、目标检测定位以及智能规划决策等内容,在自抗扰范式下定义模式识别问题中的干扰,建立系统模型,探讨了干扰抑制的主动补偿策略。第2篇(第5章、第6章、第7章、第8章)针对多种典型机器人系统,如机械臂、非完整移动机器人、欠驱动的四旋翼无人机,根据不同机器人系统的特点,研究了能够广泛适用于不同机器人系统的自抗扰控制技术。第3篇(第9章、第10章)分别针对机械臂和非完整移动机器人的视觉伺服问题,利用自抗扰控制模型无依赖的特性,基于自抗扰控制理论设计了无标定视觉伺服控制策略。
书中内容汇集作者多年来在抗干扰控制理论方面的基础理论研究和应用研发的原创成果,包含大量理论分析与实验资料,涉及的创新成果在国内外均属于领先水平,填补了国内相关领域创新理论和技术资料的空白,对推进智能机器人技术进步和人工智能基础理论发展具有重要价值。本书可供研究智能机器人、具身智能、人工智能等领域的科研和工程技术人员阅读参考。
目录
第1章 绪论
第1篇 自抗扰范式下的机器人智能感知
第2章 基于特征补偿的目标抗扰检测
2.1 问题描述
2.2 模式识别问题的抗扰范式
2.3 抗扰特征提取
2.4 特征补偿目标检测技术
2.5 实验结果分析
2.6 应用案例
第3章 基于自抗扰的机器人定位策略
3.1 定位问题描述
3.2 基于自抗扰的定位模型
3.3 基于自抗扰的主动定位策略
3.4 仿真与实验分析
第4章 基于自抗扰的局部轨迹规划
4.1 问题描述
4.2 基于自抗扰预测控制的轨迹规划
4.3 仿真与实验分析
第2篇 基于自抗扰的机器人运动控制
第5章 移动机器人抗扰运动控制
5.1 问题描述
5.2 自抗扰控制器设计
5.3 系统稳定性分析
5.4 移动机器人运动控制案例
第6章 移动机械臂抗扰运动控制
6.1 问题描述与系统模型
6.2 有限时间自抗扰控制器设计
6.3 系统稳定性分析
6.4 移动机械臂运动控制案例
第7章 飞行器抗扰运动控制
7.1 传统ESO的局限性
7.2 广义扩张状态观测器设计
7.3 干扰抑制性能分析
7.4 四旋翼飞行器姿态跟踪控制
第8章 基于观测器的机器人抗扰性能评估
8.1 观测器抗扰结构
8.2 系统跟踪控制性能研究
8.3 系统调节控制性能研究
8.4 应用场合分析
第3篇 基于自抗扰的机器人视觉伺服
第9章 机械臂无标定视觉伺服
9.1 眼固定视觉伺服系统建模
9.2 滑模自抗扰控制器设计
9.3 系统稳定性分析
9.4 仿真与实验分析
第10章 移动机器人视觉镇定
10.1 具有指数收敛性能的视觉调节控制
10.2 基于纯图像的无标定视觉镇定
参考文献
彩色插图